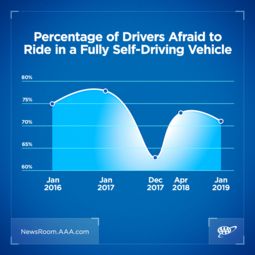
隨著人工智能與傳感器技術(shù)的飛速發(fā)展,無(wú)人駕駛汽車已從科幻概念逐步走向現(xiàn)實(shí)道路測(cè)試階段。盡管科技公司投入巨資研發(fā),該技術(shù)的廣泛推廣仍面臨顯著阻礙。近期一項(xiàng)民意調(diào)查顯示,約70%的美國(guó)人對(duì)乘坐完全自動(dòng)駕駛的汽車感到‘害怕’或‘非常害怕’,這一數(shù)據(jù)凸顯了公眾接受度仍是當(dāng)前最嚴(yán)峻的挑戰(zhàn)之一。
這種普遍存在的恐懼感,根源復(fù)雜且多元。首要原因是安全性質(zhì)疑——盡管支持者強(qiáng)調(diào)自動(dòng)駕駛能通過精準(zhǔn)算法減少人為錯(cuò)誤(如疲勞駕駛、分心),但偶發(fā)的致命事故經(jīng)媒體放大后,嚴(yán)重動(dòng)搖了公眾信任。例如,特斯拉Autopilot和優(yōu)步測(cè)試車輛的事故曾引發(fā)全球?qū)ο到y(tǒng)可靠性的激烈辯論。其次是‘控制權(quán)讓渡’的心理不適:將生命交由機(jī)器決定,挑戰(zhàn)了人類對(duì)自主駕駛的傳統(tǒng)認(rèn)知,許多人對(duì)復(fù)雜交通場(chǎng)景中算法的即時(shí)判斷能力缺乏直觀信心。
除了心理層面,技術(shù)本身的成熟度亦是關(guān)鍵瓶頸。當(dāng)前無(wú)人駕駛系統(tǒng)在惡劣天氣(如暴雨、大雪)、復(fù)雜城市路況(如突發(fā)施工、不規(guī)則行人穿行)中的表現(xiàn)仍不穩(wěn)定。傳感器可能受環(huán)境干擾,而深度學(xué)習(xí)模型在處理極端‘邊緣案例’時(shí)也可能失效。這意味著,從有限場(chǎng)景測(cè)試到‘全地域、全天氣’的可靠部署,仍需長(zhǎng)期技術(shù)迭代與道路數(shù)據(jù)積累。
值得注意的是,軟件服務(wù)生態(tài)的短板同樣制約著推廣進(jìn)程。無(wú)人駕駛并非孤立技術(shù),它依賴于高精度地圖、實(shí)時(shí)交通云、車路協(xié)同通信(V2X)及網(wǎng)絡(luò)安全等配套服務(wù)。目前,這些服務(wù)在許多地區(qū)尚未形成連續(xù)覆蓋,而軟件系統(tǒng)的潛在漏洞(如黑客入侵風(fēng)險(xiǎn))進(jìn)一步加劇了公眾憂慮。法律與保險(xiǎn)框架的滯后也使得責(zé)任界定模糊——事故發(fā)生后,應(yīng)由車主、汽車制造商還是軟件供應(yīng)商承擔(dān)責(zé)任?現(xiàn)行法規(guī)尚未給出清晰答案。
產(chǎn)業(yè)界正嘗試多路徑破局。一方面,通過‘漸進(jìn)式自動(dòng)化’培養(yǎng)用戶習(xí)慣:從輔助駕駛功能(如自適應(yīng)巡航)逐步過渡到全自動(dòng)駕駛,讓體驗(yàn)建立信任。另一方面,加強(qiáng)公眾教育與透明化溝通——科技公司開始公布安全測(cè)試數(shù)據(jù),并邀請(qǐng)媒體參與試乘,以緩解未知帶來的恐懼。軟件服務(wù)領(lǐng)域,企業(yè)正加大投入構(gòu)建冗余安全系統(tǒng),并與政府合作推動(dòng)智能道路基礎(chǔ)設(shè)施試點(diǎn)。
無(wú)人駕駛的普及將是一場(chǎng)技術(shù)、心理與制度協(xié)同演進(jìn)的馬拉松。只有當(dāng)軟件服務(wù)達(dá)到如水電般穩(wěn)定可靠,且社會(huì)建立起相應(yīng)的信任框架時(shí),人們才可能真正擁抱方向盤后的‘虛擬司機(jī)’。在此之前,克服那‘七成恐懼’仍需時(shí)間、技術(shù)與坦誠(chéng)對(duì)話的共同作用。